

Critical Logs Processing
Applicable alarms (3)
Likely outcomes — click to expand
Based on 162 missions where this alarm fired in the last
90 days
(for CRITICAL_WORKFLOW_ERROR) as of 2026-10-13
Grounding vs discrepancy (of 5 ZERP issues filed on these missions)
Frequently co-occurring alarms (% of the 162 missions above)
Aggregated from fleet operations and refreshed daily. Individual outcomes may vary by site and configuration.
This topic applies to the following operations mode and alarms:
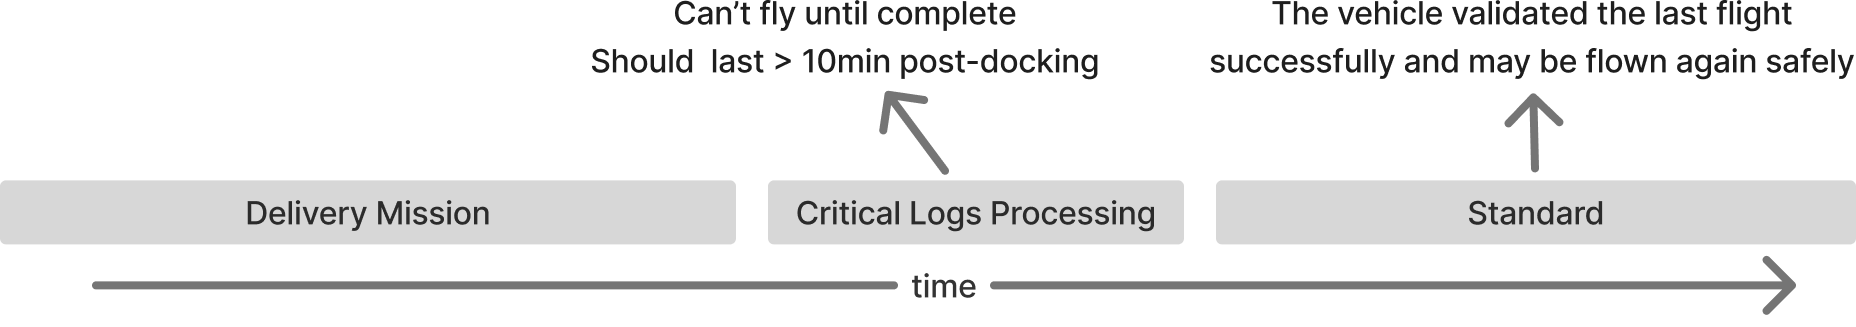
- Critical Logs Processing: This operations mode prevents the Aircraft from accepting new missions while it is active. This mode is only entered immediately after a flight and is resolved when the CRITICAL_LOG_PROCESSING_ACTIVE alarm is resolved.
- CRITICAL_LOG_PROCESSING_ACTIVE: This alarm occurs while logs are processing after any mission (including droid raise/lower). No action is required.
- CRITICAL_LOG_PROCESSING_ERROR: This alarm occurs when there is a crucial error anywhere in the Log Processor service. It is a failure of the service itself. This alarm will fail preflight and will not be resolved until an inspection is performed.
- CRITICAL_WORKFLOW_ERROR: This alarm occurs if a safety-critical check failed on the last flight. It is associated with a report that indicates the check that failed. This alarm will fail preflight and will not be resolved until an inspection is performed.
Background
Section titled “Background”After completing a flight, the Aircraft reviews the flight to confirm that no safety-critical checks are failing. If there are checks failing, the Aircraft cannot fly again until further inspection has been completed.
Troubleshooting Steps
Section titled “Troubleshooting Steps”graph TD
follow-the-instructions-for-the-issue-t{"<small><b>Step 1</b></small><br/>Question: Follow the instructions for the issue..."}
cannot-send-a-mission-to-the-aircraft["<small><b>Step 2</b></small><br/>Action: If the Aircraft has recently docked, ..."]
did-the-operations-mode-revert-to-standa{"<small><b>Step 3</b></small><br/>Question: Did the operations mode revert to “st..."}
the-aircraft-may-return-to-service-canno("<small><b>Step 4</b></small><br/>Reference: The Aircraft may return to service.")
escalate-to-data-platform-and-embedded-p{{"<small><b>Step 5</b></small><br/>Escalation: Escalate to P2 Onboard Data Platform ..."}}
which-alarm-is-occurring{"<small><b>Step 6</b></small><br/>Question: Which alarm is occurring?"}
escalate-to-data-platform-and-embedded-2{{"<small><b>Step 7</b></small><br/>Escalation: Escalate to P2 Onboard Data Platform ..."}}
find-the-validation-checks-that-failed["<small><b>Step 8</b></small><br/>Action: Find the validation checks that fai..."]
follow-the-troubleshooting-guide-for-the("<small><b>Step 9</b></small><br/>Reference: Follow the troubleshooting guide for ...")
is-auto-discrepancy-alarm-report-blank{"<small><b>Step 10</b></small><br/>Question: Open the Alarm Report for the AUTO DI..."}
return-to-service-inform-data-platform["<small><b>Step 11</b></small><br/>Action: The Aircraft may return to service. I..."]
auto-discrepancy-find-the-validation-che["<small><b>Step 12</b></small><br/>Action: Find the validation checks that fai..."]
follow-the-instructions-for-the-issue-t -->|Cannot send a mission to th...| cannot-send-a-mission-to-the-aircraft
follow-the-instructions-for-the-issue-t -->|The Aircraft is failing pre...| which-alarm-is-occurring
follow-the-instructions-for-the-issue-t -->|There was an AUTO DISCREPAN...| is-auto-discrepancy-alarm-report-blank
cannot-send-a-mission-to-the-aircraft --> did-the-operations-mode-revert-to-standa
did-the-operations-mode-revert-to-standa -->|Yes| the-aircraft-may-return-to-service-canno
did-the-operations-mode-revert-to-standa -->|No| escalate-to-data-platform-and-embedded-p
which-alarm-is-occurring -->|CRITICAL_LOG_PROCESSING_ERROR| escalate-to-data-platform-and-embedded-2
which-alarm-is-occurring -->|CRITICAL_WORKFLOW_ERROR| find-the-validation-checks-that-failed
which-alarm-is-occurring -->|Neither of the above alarms...| follow-the-troubleshooting-guide-for-the
is-auto-discrepancy-alarm-report-blank -->|Yes, the alarm report is blank| return-to-service-inform-data-platform
is-auto-discrepancy-alarm-report-blank -->|No, the alarm report includ...| auto-discrepancy-find-the-validation-che
style follow-the-instructions-for-the-issue-t fill:#dbeafe,stroke:#3b82f6,color:#1e3a5f
style cannot-send-a-mission-to-the-aircraft fill:#dcfce7,stroke:#22c55e,color:#14532d
style did-the-operations-mode-revert-to-standa fill:#dbeafe,stroke:#3b82f6,color:#1e3a5f
style the-aircraft-may-return-to-service-canno fill:#f3e8ff,stroke:#a855f7,color:#581c87
style escalate-to-data-platform-and-embedded-p fill:#fef3c7,stroke:#f59e0b,color:#78350f
style which-alarm-is-occurring fill:#dbeafe,stroke:#3b82f6,color:#1e3a5f
style escalate-to-data-platform-and-embedded-2 fill:#fef3c7,stroke:#f59e0b,color:#78350f
style find-the-validation-checks-that-failed fill:#dcfce7,stroke:#22c55e,color:#14532d
style follow-the-troubleshooting-guide-for-the fill:#f3e8ff,stroke:#a855f7,color:#581c87
style is-auto-discrepancy-alarm-report-blank fill:#dbeafe,stroke:#3b82f6,color:#1e3a5f
style return-to-service-inform-data-platform fill:#dcfce7,stroke:#22c55e,color:#14532d
style auto-discrepancy-find-the-validation-che fill:#dcfce7,stroke:#22c55e,color:#14532d Hover or focus a block to preview it. Select the block to keep the preview open.
Wait 10 minutes.
- On the Zerp Issue Page
- Click the View button in the Alarm Report column
- The failing check(s) are shown in the displayed popover.
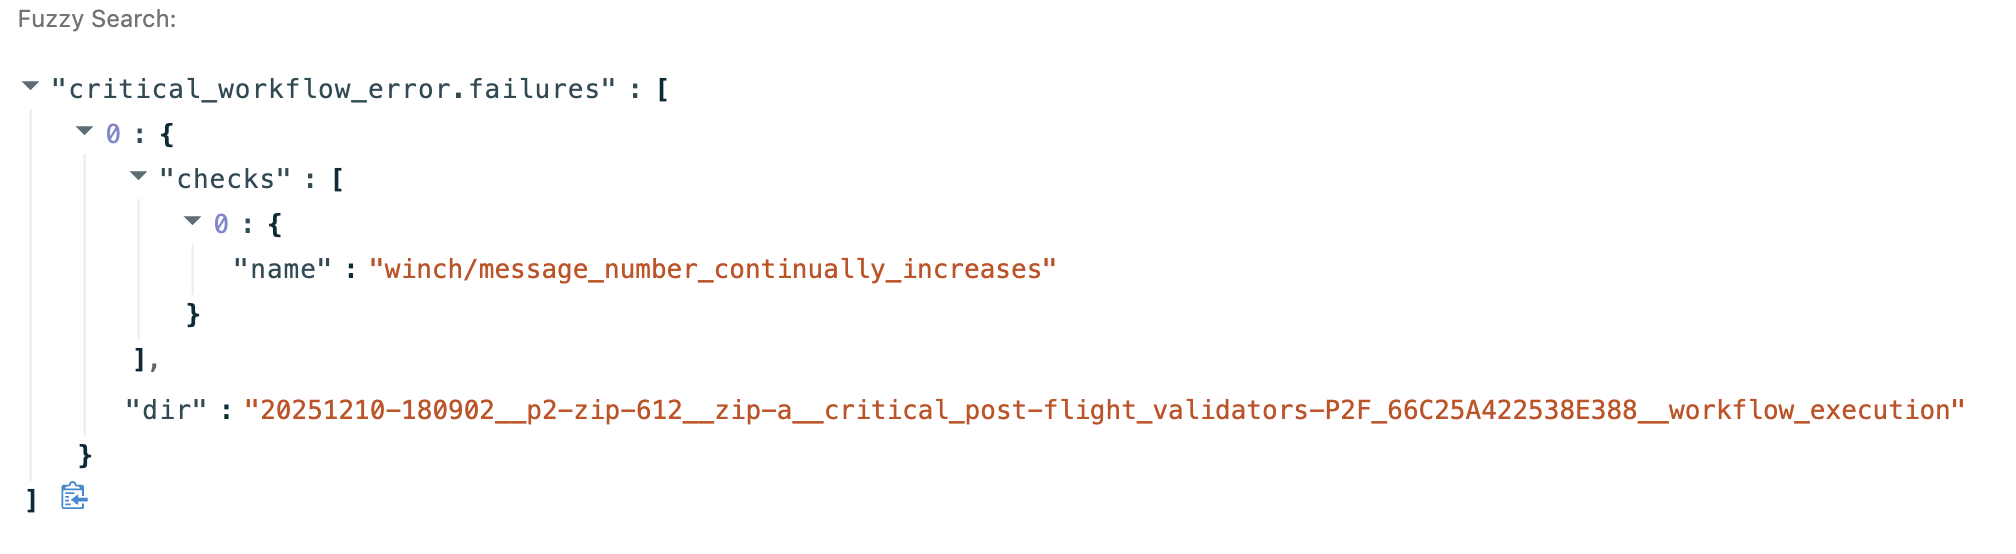
- Refer to the Alarm Report Check Reference table at the bottom of this page for the checks that appear and escalate to the corresponding team or follow the linked document.
- If the check does not appear in the table, escalate to P2 Onboard Data Platform On Call.
- On the Zerp Issue Page
- Click the View button in the Alarm Report column
- The failing check(s) are shown in the displayed popover:
- Alarm Report: p2-zip-621-log_processor_status?.alarms.alarm_report-alarms-1769037341.7039299-2
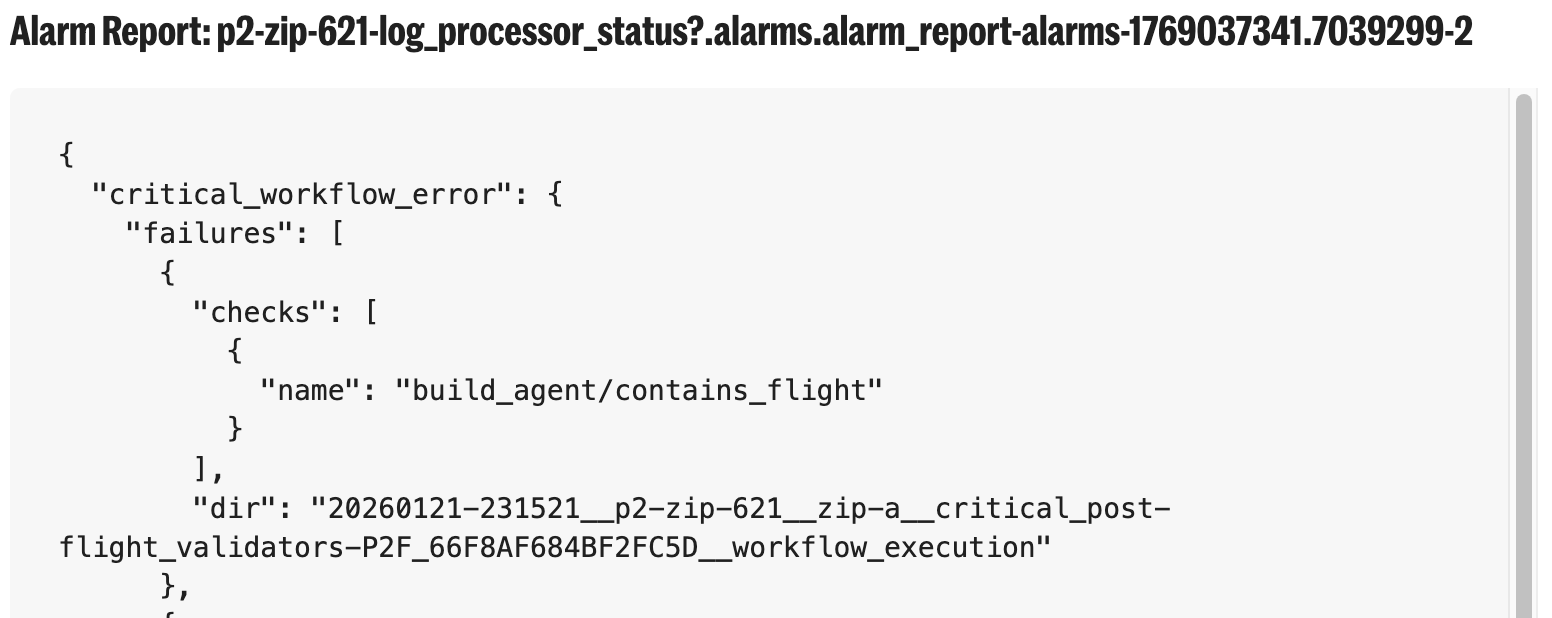
- The failing check(s) are shown in the displayed modal.
- Refer to the Alarm Report Check Reference table below for the checks that appear and escalate to the corresponding team or follow the linked document.
- If the check does not appear in the table, escalate to P2 Onboard Data Platform On Call.
Resolution note
This plaintext block is ready to paste into the Resolution Note field on the ZERP issue you're working. The permalink below gives engineering review access to the full step-by-step timeline including any back-navigation; share it if the case needs a deeper look.
Permalink:
Session is too large to fit in a URL. Use Download session JSON to share the timeline out-of-band.
Alarm Report Check Reference
Section titled “Alarm Report Check Reference”If responding to a CRITICAL_WORKFLOW_ERROR alarm, there will be one or more check names included in the respective report. Refer to the table below for troubleshooting guides or engineering team escalation information:
| Check Name | Team Name | Guide or Escalation Team |
|---|---|---|
| build_agent/contains_flight | data-platform | Ignore this specific check but escalate other failed checks accordingly |
| adsb/invalid-packets | embedded-linux | @p2-embedded-linux-oncall |
| alarm-set-validator/expected-alarms-set | embedded-linux | @p2-embedded-linux-oncall |
| alarm-set-validator/no-unexpected-alarms | embedded-linux | @p2-embedded-linux-oncall |
| alarms/missing-alarms/active | droid-gnc | @p2-droid-controls-on-call |
| alarms/missing-alarms/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| alarms/missing-alarms/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| alarms/unexpected-alarms/active | droid-gnc | @p2-droid-controls-on-call |
| alarms/unexpected-alarms/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| alarms/unexpected-alarms/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| autokiosk_door_arm_debonding/door_arm_debonding | p2-firmware-motors | Validator: AutoKiosk Door-Arm Debond |
| attitude/max-pitch-deg | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-pitch-deg/ascent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-pitch-deg/controlled | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-pitch-deg/descent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-pitch-deg/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-pitch-deg/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-roll-deg | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-roll-deg/ascent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-roll-deg/controlled | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-roll-deg/descent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-roll-deg/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-roll-deg/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-yaw-err-deg | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-yaw-err-deg/ascent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-yaw-err-deg/controlled | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-yaw-err-deg/descent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-yaw-err-deg/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| attitude/max-yaw-err-deg/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| blower-validator/chill_absolute_max_current | avionics-hw | @p2-avionics-hardware-oncall |
| blower-validator/chill_consecutive_deviations_from_expected_current | avionics-hw | @p2-avionics-hardware-oncall |
| blower-validator/chill_single_deviation_from_expected_current | avionics-hw | @p2-avionics-hardware-oncall |
| blower-validator/som_absolute_max_current | avionics-hw | @p2-avionics-hardware-oncall |
| blower-validator/som_consecutive_deviations_from_expected_current | avionics-hw | @p2-avionics-hardware-oncall |
| blower-validator/som_single_deviation_from_expected_current | avionics-hw | @p2-avionics-hardware-oncall |
| busbar_status/mixed/has_voltage_retries_exceeded | powertrain | MAINTENANCE_ACTION_REQUIRED |
| busbar_status/port_aft/has_voltage_retries_exceeded | powertrain | MAINTENANCE_ACTION_REQUIRED |
| busbar_status/port_fwd/has_voltage_retries_exceeded | powertrain | MAINTENANCE_ACTION_REQUIRED |
| busbar_status/stbd_aft/has_voltage_retries_exceeded | powertrain | MAINTENANCE_ACTION_REQUIRED |
| busbar_status/stbd_fwd/has_voltage_retries_exceeded | powertrain | MAINTENANCE_ACTION_REQUIRED |
| cell_registration/registration_denied_duration_seconds | embedded-linux | SIM Registration Denied Failures |
| commander-status/docking-push-up-failures | zip-gnc | @p2-zip-controls-on-call |
| commander-status/mixed-model-mismatch | zip-gnc | @p2-zip-controls-on-call |
| commander-status/no-exec-undocking-cancellation | zip-gnc | @p2-zip-controls-on-call |
| commander-status/no-motor-ramp-failures | zip-gnc | @p2-zip-controls-on-call |
| commander-status/no-undocking-actuator-faults | zip-gnc | @p2-zip-controls-on-call |
| commander-status/port-aft-model-mismatch | zip-gnc | @p2-zip-controls-on-call |
| commander-status/port-fwd-model-mismatch | zip-gnc | @p2-zip-controls-on-call |
| commander-status/stbd-aft-model-mismatch | zip-gnc | @p2-zip-controls-on-call |
| commander-status/stbd-fwd-model-mismatch | zip-gnc | @p2-zip-controls-on-call |
| commander-status/undocking-not-stuck-on-dock | zip-gnc | @p2-zip-controls-on-call |
| communication_status/cell_coverage_loss | p2-comms | @p2-fleet-core-oncall |
| communication_status/cloud_comms_loss | p2-comms | @p2-fleet-core-oncall |
| communication_status/controller_heartbeat_loss | p2-comms | @p2-fleet-core-oncall |
| compute_a-cell/configure_cell_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cell/configure_network_interface_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cell/connect_to_network_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cell/data_call_inactive_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cell/data_call_timed_out_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cell/hardware_init_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cell/modem_boot_timeout_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cell/modem_init_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cell/reset_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-cpu/total_isolated_cpu_usage | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-kernel-msgs/BUG | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-kernel-msgs/Oops | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-kernel-msgs/WARNING | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-kernel-msgs/panic | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-linux-metrics/irq_3100000.serial_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-linux-metrics/irq_3230000.spi_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-linux-metrics/irq_c1e0000.gte_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-linux-metrics/irq_enP8p1s0_0_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-linux-metrics/irq_gpcdma.18_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-linux-metrics/irq_pps._1_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-memory/available_memory | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-process-core-affinity/process_core_affinity | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-process-core-affinity/process_core_affinity_all_seen | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-process-limits/file_descriptor_limit | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-service-health/messages_received | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-service-health/service_restarted | embedded-linux | @p2-embedded-linux-oncall |
| compute_a-storage/storage_utilization | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/configure_cell_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/configure_network_interface_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/connect_to_network_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/data_call_inactive_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/data_call_timed_out_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/hardware_init_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/modem_boot_timeout_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/modem_init_failed_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-cell/reset_count | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-kernel-msgs/BUG | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-kernel-msgs/Oops | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-kernel-msgs/WARNING | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-kernel-msgs/panic | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-linux-metrics/irq_3100000.serial_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-linux-metrics/irq_3230000.spi_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-linux-metrics/irq_c1e0000.gte_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-linux-metrics/irq_enP8p1s0_0_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-linux-metrics/irq_gpcdma.18_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-linux-metrics/irq_pps._1_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-memory/available_memory | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-process-core-affinity/process_core_affinity | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-process-core-affinity/process_core_affinity_all_seen | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-process-limits/file_descriptor_limit | embedded-linux | @p2-embedded-linux-oncall |
| compute_b-storage/storage_utilization | embedded-linux | @p2-embedded-linux-oncall |
| controller-runtime/has-no-runtime-failures | zip-gnc | @p2-zip-controls-on-call |
| controller-runtime/propulsion-command-periodicity | zip-gnc | @p2-zip-controls-on-call |
| ControllerTrackingError/along_track_tracking_violations | zip-gnc | @p2-zip-controls-on-call |
| ControllerTrackingError/alpha_tracking_violations | zip-gnc | @p2-zip-controls-on-call |
| ControllerTrackingError/beta_tracking_violations | zip-gnc | @p2-zip-controls-on-call |
| ControllerTrackingError/critical_cross_track_tracking_violations | zip-gnc | @p2-zip-controls-on-call |
| ControllerTrackingError/critical_position_tracking_violations | zip-gnc | @p2-zip-controls-on-call |
| ControllerTrackingError/ground_speed_tracking_violations | zip-gnc | @p2-zip-controls-on-call |
| ControllerTrackingError/yaw_tracking_violations | zip-gnc | @p2-zip-controls-on-call |
| DistanceConstraintsCheck/has-no-violations | zip-motion-planning | @zip-motion-planning-on-call |
| DistanceGuidanceConstraintsCheck/has-no-violations | zip-motion-planning | @zip-motion-planning-on-call |
| DockTrajectoryValidator/has-valid-staging-points | zip-motion-planning | @zip-motion-planning-on-call |
| DownwashConstraintsCheck/has-no-violations | zip-motion-planning | @zip-motion-planning-on-call |
| DownwashGuidanceConstraintsCheck/has-no-violations | zip-motion-planning | @zip-motion-planning-on-call |
| droid-kernel-msgs/BUG | embedded-linux | @p2-embedded-linux-oncall |
| droid-kernel-msgs/Oops | embedded-linux | @p2-embedded-linux-oncall |
| droid-kernel-msgs/WARNING | embedded-linux | @p2-embedded-linux-oncall |
| droid-linux-metrics/irq_3100000.serial_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| droid-linux-metrics/irq_3210000.spi_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| droid-linux-metrics/irq_c1e0000.gte_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| droid-linux-metrics/irq_enP8p1s0_0_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| droid-linux-metrics/irq_gpcdma.18_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| droid-linux-metrics/irq_pps._1_max_total_runtime_us | embedded-linux | @p2-embedded-linux-oncall |
| droid-memory/available_memory | embedded-linux | @p2-embedded-linux-oncall |
| droid-paraland/droid-paraland-arming-errors | system-validation | @systems-engineering-oncall |
| droid-paraland/droid-paraland-never-deployed | system-validation | @systems-engineering-oncall |
| droid-paraland/droid-paraland-never-failed | system-validation | @systems-engineering-oncall |
| droid-process-core-affinity/process_core_affinity | embedded-linux | @p2-embedded-linux-oncall |
| droid-process-core-affinity/process_core_affinity_all_seen | embedded-linux | @p2-embedded-linux-oncall |
| droid-service-health/messages_received | embedded-linux | @p2-embedded-linux-oncall |
| droid-service-health/service_restarted | embedded-linux | @p2-embedded-linux-oncall |
| droid-storage/storage_utilization | embedded-linux | @p2-embedded-linux-oncall |
| DynamicsConstraintsCheck/emergency-dynamics-commanded-window | zip-motion-planning | @zip-motion-planning-on-call |
| DynamicsConstraintsCheck/has-no-violations | zip-motion-planning | @zip-motion-planning-on-call |
| DynamicsConstraintsCheck/longitudinal-aero-beyond-steady-state-limits-for-too-long | zip-motion-planning | @zip-motion-planning-on-call |
| EncounterValidator/no-lwc-violations | zip-motion-planning | @zip-motion-planning-on-call |
| EnergyEstimationCheck/energy-estimates-check | zip-motion-planning | @zip-motion-planning-on-call |
| EnergyEstimationCheck/inconsistencies-check | zip-motion-planning | @zip-motion-planning-on-call |
| EnergyEstimationCheck/mcr-energy-used-check | zip-motion-planning | @zip-motion-planning-on-call |
| fsync/max-edge-latency | embedded-linux | @p2-embedded-linux-oncall |
| gnc-status-alarms/expected-alarms | zip-gnc | @p2-zip-controls-on-call |
| gnc-status-alarms/no-unexpected-alarms | zip-gnc | @p2-zip-controls-on-call |
| gnc-status-alarms/unexpected-paraland-alarm | zip-gnc | @p2-zip-controls-on-call |
| gnss_receiver_commanded_restarts_absent/gnss_compute_a_cold_start_commanded_restart_absent | p2-nav | @p2-nav-on-call |
| gnss_receiver_commanded_restarts_absent/gnss_compute_a_warm_start_commanded_restart_absent | p2-nav | @p2-nav-on-call |
| gnss_receiver_commanded_restarts_absent/gnss_compute_b_cold_start_commanded_restart_absent | p2-nav | @p2-nav-on-call |
| gnss_receiver_commanded_restarts_absent/gnss_compute_b_warm_start_commanded_restart_absent | p2-nav | @p2-nav-on-call |
| impact-detection/impact-detected | droid-gnc | @p2-droid-controls-on-call |
| imu-health/excessive-linear-acceleration | embedded-linux | @p2-embedded-linux-oncall |
| imu-health/fault-count | embedded-linux | @p2-embedded-linux-oncall |
| imu-health/max-fsync-error-ns | embedded-linux | @p2-embedded-linux-oncall |
| imu-health/max-linear-acceleration | embedded-linux | @p2-embedded-linux-oncall |
| imu-health/max-loop-duration-ns | embedded-linux | @p2-embedded-linux-oncall |
| imu/meets-control-deadlines-max | embedded-linux | @p2-embedded-linux-oncall |
| imu/meets-control-deadlines-min | embedded-linux | @p2-embedded-linux-oncall |
| line-cut/cut-winch-on-paraland-set-incorrectly | system-validation | @systems-engineering-oncall |
| line-cut/did-freewheel-in-time-after-deploy | system-validation | @systems-engineering-oncall |
| line-cut/did-not-request-deploy | system-validation | @systems-engineering-oncall |
| line-cut/did-not-see-deploy-state | system-validation | @systems-engineering-oncall |
| line-cut/cut-winch-on-paraland-not-set | system-validation | @systems-engineering-oncall |
| LocationContextCheck/broadcasts-airborne | zip-motion-planning | @zip-motion-planning-on-call |
| LocationContextCheck/in-corridor-check | zip-motion-planning | @zip-motion-planning-on-call |
| LocationContextCheck/min-corridor-traversals | zip-motion-planning | @zip-motion-planning-on-call |
| mission-phase/allowed-end-phase/active | droid-gnc | @p2-droid-controls-on-call |
| mission-phase/no-unexpected-phases/active | droid-gnc | @p2-droid-controls-on-call |
| mission-phase/required-phases-seen/active | droid-gnc | @p2-droid-controls-on-call |
| motor-front/missing-alarms | droid-gnc | @p2-droid-controls-on-call |
| motor-front/unexpected-alarms | droid-gnc | @p2-droid-controls-on-call |
| motor-front/zero-crossing-check | droid-gnc | @p2-droid-controls-on-call |
| motor-main/missing-alarms | droid-gnc | @p2-droid-controls-on-call |
| motor-main/unexpected-alarms | droid-gnc | @p2-droid-controls-on-call |
| motor-main/zero-crossing-check | droid-gnc | @p2-droid-controls-on-call |
| motor-rear/missing-alarms | droid-gnc | @p2-droid-controls-on-call |
| motor-rear/unexpected-alarms | droid-gnc | @p2-droid-controls-on-call |
| motor-rear/zero-crossing-check | droid-gnc | @p2-droid-controls-on-call |
| motor-tracking/front-rmse-radps/controlled | droid-gnc | @p2-droid-controls-on-call |
| motor-tracking/main-rmse-radps/controlled | droid-gnc | @p2-droid-controls-on-call |
| motor-tracking/rear-rmse-radps/controlled | droid-gnc | @p2-droid-controls-on-call |
| motors-state/motors-state-check | system-validation | @systems-engineering-oncall |
| motor_failures/hover_port_aft_alarms | powertrain | @p2-motors-incidents |
| motor_failures/hover_port_aft_comms | powertrain | @p2-avionics-hardware-oncall |
| motor_failures/hover_port_fwd_alarms | powertrain | @p2-motors-incidents |
| motor_failures/hover_port_fwd_comms | powertrain | @p2-avionics-hardware-oncall |
| motor_failures/hover_stbd_aft_alarms | powertrain | @p2-motors-incidents |
| motor_failures/hover_stbd_aft_comms | powertrain | @p2-avionics-hardware-oncall |
| motor_failures/hover_stbd_fwd_alarms | powertrain | @p2-motors-incidents |
| motor_failures/hover_stbd_fwd_comms | powertrain | @p2-avionics-hardware-oncall |
| motor_failures/mixed_alarms | powertrain | @p2-motors-incidents |
| motor_failures/mixed_comms | powertrain | @p2-avionics-hardware-oncall |
| motor_failures/servo_roll_alarms | powertrain | @p2-motors-incidents |
| motor_failures/servo_roll_comms | powertrain | Validator: servo_rs485_connection/* |
| motor_failures/servo_tail_port_alarms | powertrain | @p2-motors-incidents |
| motor_failures/servo_tail_port_comms | powertrain | Validator: servo_rs485_connection/* |
| motor_failures/servo_tail_stbd_alarms | powertrain | @p2-motors-incidents |
| motor_failures/servo_tail_stbd_comms | powertrain | Validator: servo_rs485_connection/* |
| motor_failures/servo_tilt_alarms | powertrain | @p2-motors-incidents |
| motor_failures/servo_tilt_comms | powertrain | Validator: servo_rs485_connection/* |
| motor_failures/servo_wing_port_fwd_alarms | powertrain | Validator: servo_rs485_connection/* |
| motor_failures/servo_wing_port_fwd_comms | powertrain | Validator: servo_rs485_connection/* |
| motor_failures/servo_wing_stbd_fwd_alarms | powertrain | Validator: servo_rs485_connection/* |
| motor_failures/servo_wing_stbd_fwd_comms | powertrain | Validator: servo_rs485_connection/* |
| servo-mismatch-feedback-gap/tail-port-mismatch-feedback-gap | zip-gnc | Validator: servo_rs485_connection/* |
| servo-mismatch-feedback-gap/tail-stbd-mismatch-feedback-gap | zip-gnc | Validator: servo_rs485_connection/* |
| servo-mismatch-feedback-gap/wing-port-mismatch-feedback-gap | zip-gnc | Validator: servo_rs485_connection/* |
| servo-mismatch-feedback-gap/wing-stbd-mismatch-feedback-gap | zip-gnc | Validator: servo_rs485_connection/* |
| paraland/cut-reefing-immediately | system-validation | @systems-engineering-oncall |
| paraland/cut-reefing-immediately-populated | system-validation | @systems-engineering-oncall |
| paraland/did-not-deploy | system-validation | @systems-engineering-oncall |
| periodic/100.0_percent_within_1.05s/compute_a.mcu_rtmp_bridge.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_1.05s/compute_b.mcu_rtmp_bridge.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_1.25s/compute_a.gnss.health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_1.25s/compute_b.gnss.health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_1s/compute_a.motor_manager.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_1s/zip.nav.dock_transforms | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_2.2s/compute_a.adsb.module_health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_2.2s/compute_a.adsb.uat_module_health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_2.2s/compute_b.adsb.module_health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_2.2s/compute_b.adsb.uat_module_health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_2.5s/compute_a.air_data.differential_pressure | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_200ms/compute_a.wingtip_lights.control | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_2s/compute_a.wingtip_lights.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_2s/compute_b.wingtip_lights.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_300ms/compute_a.wingtip_lights.control | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_37ms/compute_a.camera.fsync.edges | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_3s/compute_a.compute_hardware_metrics.health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_3s/compute_a.global_resource_monitor.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_3s/compute_a.network_agent.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_3s/compute_a.v2v_agent_batch_publish_metrics | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_3s/compute_a.zml_logger.zml_logger_health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_3s/compute_b.network_agent.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_3s/compute_b.v2v_agent_batch_publish_metrics | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_3s/compute_b.zml_logger.zml_logger_health | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_400ms/compute_a.adsb.task_health_metrics | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_400ms/compute_b.adsb.task_health_metrics | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_40ms/camera.fsync.edges | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_500ms/compute_a.nav.gnc_state_status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_500ms/compute_a.nav.localization_status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_500ms/compute_a.nav.status | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_500ms/compute_a.transforms.local_TD_body | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_500ms/compute_a.v2v_metrics | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_500ms/compute_b.v2v_metrics | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_500ms/zip.transforms.local_T_ecef | embedded-linux | @p2-embedded-linux-oncall |
| periodic/100.0_percent_within_5s/compute_a.zip_motion_planning.motion_response | embedded-linux | @p2-embedded-linux-oncall |
| position/max-xy-pos-err-m | droid-gnc | @p2-droid-controls-on-call |
| position/max-xy-pos-err-m/ascent | droid-gnc | @p2-droid-controls-on-call |
| position/max-xy-pos-err-m/controlled | droid-gnc | @p2-droid-controls-on-call |
| position/max-xy-pos-err-m/descent | droid-gnc | @p2-droid-controls-on-call |
| position/max-xy-pos-err-m/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| position/max-xy-pos-err-m/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| position/max-z-pos-err-m | droid-gnc | @p2-droid-controls-on-call |
| position/max-z-pos-err-m/ascent | droid-gnc | @p2-droid-controls-on-call |
| position/max-z-pos-err-m/controlled | droid-gnc | @p2-droid-controls-on-call |
| position/max-z-pos-err-m/descent | droid-gnc | @p2-droid-controls-on-call |
| position/max-z-pos-err-m/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| position/max-z-pos-err-m/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| position/time-outside-corridor-sec | droid-gnc | @p2-droid-controls-on-call |
| position/time-outside-corridor-sec/ascent | droid-gnc | @p2-droid-controls-on-call |
| position/time-outside-corridor-sec/controlled | droid-gnc | @p2-droid-controls-on-call |
| position/time-outside-corridor-sec/descent | droid-gnc | @p2-droid-controls-on-call |
| position/time-outside-corridor-sec/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| position/time-outside-corridor-sec/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| powertrain_distro_temperature/mean_temp_diff_less_than_30c | powertrain | @pwt-on-call |
| ethernet_health_link_status/distro_a_port_dock | powertrain | @pwt-on-call |
| ethernet_health_link_status/tail_bridge_port_mixed | powertrain | @pwt-on-call |
| ethernet_health_link_state_toggle_count/tail_bridge_port_mixed | powertrain | @pwt-on-call |
| ethernet_health_signal_strength/distro_a_port_dock_sqi_a_measure | powertrain | @pwt-on-call |
| ethernet_health_signal_strength/distro_a_port_dock_sqi_a_wc | powertrain | @pwt-on-call |
| ethernet_health_signal_strength/tail_bridge_port_mixed_sqi_a_measure | powertrain | @pwt-on-call |
| ethernet_health_signal_strength/tail_bridge_port_mixed_sqi_a_wc | powertrain | @pwt-on-call |
| chassis_faults/* | powertrain | Chassis Fault Troubleshooting |
| max_chassis_voltage/distro_a | powertrain | @pwt-on-call |
| max_chassis_voltage/distro_b | powertrain | @pwt-on-call |
| chassis_isolation_monitoring/fault_histograms | powertrain | @pwt-on-call |
| prop_imbalance/hover_port_aft | powertrain | @pwt-on-call |
| prop_imbalance/hover_port_fwd | powertrain | @pwt-on-call |
| prop_imbalance/hover_stbd_aft | powertrain | @pwt-on-call |
| prop_imbalance/hover_stbd_fwd | powertrain | @pwt-on-call |
| prop_imbalance/mixed | powertrain | @pwt-on-call |
| cracked_housing_experimental/hover_port_aft | powertrain | @pwt-on-call |
| cracked_housing_experimental/hover_port_fwd | powertrain | @pwt-on-call |
| cracked_housing_experimental/hover_stbd_aft | powertrain | @pwt-on-call |
| cracked_housing_experimental/hover_stbd_fwd | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_a_converted_3v3_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_a_converted_5v_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_a_direct_3v3_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_a_supercap_7v2_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_b_converted_3v3_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_b_converted_5v_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_b_direct_3v3_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_b_supercap_7v2_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/squib_ss01_supply_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/squib_ss23_supply_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/squib_ss45_supply_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/squib_vcc_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/squib_vsat_supply_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/squib_vsync_supply_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/supercap_input_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/supercap_output_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/supercap_stack_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_a_mcu_3v3_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_a_eth_1v1_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_a_mcu_imon_sum | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_a_eth_imon_sum | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_b_mcu_3v3_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_b_eth_1v1_voltage | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_b_mcu_imon_sum | powertrain | @pwt-on-call |
| distro_regulated_voltages/distro_b_eth_imon_sum | powertrain | @pwt-on-call |
| distro_supercap/supercap_esr_range | powertrain | Validator: distro_supercap/supercap_esr_range |
| hover_motor_max_nis/hover_port_aft | powertrain | NIS_ABC_OVER_THRESHOLD |
| hover_motor_max_nis/hover_port_fwd | powertrain | NIS_ABC_OVER_THRESHOLD |
| hover_motor_max_nis/hover_stbd_aft | powertrain | NIS_ABC_OVER_THRESHOLD |
| hover_motor_max_nis/hover_stbd_fwd | powertrain | NIS_ABC_OVER_THRESHOLD |
| hover_motor_demagnetization/hover_port_aft | powertrain | @pwt-on-call |
| hover_motor_demagnetization/hover_port_fwd | powertrain | @pwt-on-call |
| hover_motor_demagnetization/hover_stbd_aft | powertrain | @pwt-on-call |
| hover_motor_demagnetization/hover_stbd_fwd | powertrain | @pwt-on-call |
| hover_motor_temperature_commercial_ops/hover_port_aft_motor | powertrain | @pwt-on-call |
| hover_motor_temperature_commercial_ops/hover_port_fwd_motor | powertrain | @pwt-on-call |
| hover_motor_temperature_commercial_ops/hover_stbd_aft_motor | powertrain | @pwt-on-call |
| hover_motor_temperature_commercial_ops/hover_stbd_fwd_motor | powertrain | @pwt-on-call |
| hover_motor_temperature_commercial_ops/mixed_motor | powertrain | @pwt-on-call |
| power_line_resistance/hover* | powertrain | Motor DC Powerline Resistance Validator |
| power_line_resistance/mixed | powertrain | Motor DC Powerline Resistance Validator |
| power_line_resistance/battery* | powertrain | Battery Powerline Resistance Validator |
| zip_battery/max_pack_temperature | powertrain | @pwt-on-call |
| zip_battery/max_pack_temperature_gradient | powertrain | @pwt-on-call |
| zip_battery/max_shunt_temperature | powertrain | @pwt-on-call |
| zip_battery/max_pack_current | powertrain | @pwt-on-call |
| zip_battery_histograms/pack_current | powertrain | @pwt-on-call |
| zip_battery_histograms/pack_power | powertrain | @pwt-on-call |
| zip_battery_histograms/pack_voltage | powertrain | @pwt-on-call |
| zip_battery_histograms/shunt_temperature | powertrain | @pwt-on-call |
| zip_battery_histograms/max_pack_temperature | powertrain | @pwt-on-call |
| zip_battery_histograms/min_pack_temperature | powertrain | @pwt-on-call |
| zip_battery_histograms/avg_pack_temperature | powertrain | @pwt-on-call |
| zip_battery_histograms/pack_temperature_gradient | powertrain | @pwt-on-call |
| i_abc_current/max_port_fwd_abc_current | powertrain | @pwt-on-call |
| i_abc_current/max_port_aft_abc_current | powertrain | @pwt-on-call |
| i_abc_current/max_stbd_fwd_abc_current | powertrain | @pwt-on-call |
| i_abc_current/max_stbd_aft_abc_current | powertrain | @pwt-on-call |
| i_abc_current/max_mixed_abc_current | powertrain | @pwt-on-call |
| RuntimeValidator/has-no-runtime-failures | zip-motion-planning | @zip-motion-planning-on-call |
| RuntimeValidator/spline-plan-staleness | zip-motion-planning | @zip-motion-planning-on-call |
| safety_status/no_dlb_occurred | winch | WINCH_CUTTER_DEPLOYED |
| safety_status/no_paraland_occurred | smi_paraland | PARACHUTE_DEPLOYED |
| safety_status/parachute_connection_good | smi_paraland | Safety System Alarms |
| safety_status/winch_cutter_connection_good | winch | Safety System Alarms |
| SingleZipExclusionVolumeCheck/exclusion-volume-claim-length | zip-motion-planning | @zip-motion-planning-on-call |
| SingleZipExclusionVolumeCheck/exclusion-volume-paraland-release-failure | zip-motion-planning | @zip-motion-planning-on-call |
| SingleZipExclusionVolumeCheck/locked-volume-with-motion | zip-motion-planning | @zip-motion-planning-on-call |
| SolutionCheck/evaluated-nonzero-iterations | zip-motion-planning | @zip-motion-planning-on-call |
| SolutionCheck/has-no-indeterminate-solutions | zip-motion-planning | @zip-motion-planning-on-call |
| squib_armed/parachute-armed-in-flight | zip-executive | @p2-exec-on-call |
| squib_resistance/chute_mgg | smi_paraland | Safety System Alarms |
| StaticObstacleDistance/boundary-koz-has-no-collisions | zip-motion-planning | @zip-motion-planning-on-call |
| StaticObstacleDistance/buffered-has-no-collisions | zip-motion-planning | @zip-motion-planning-on-call |
| StaticObstacleDistance/hard-koz-has-no-collisions | zip-motion-planning | @zip-motion-planning-on-call |
| StaticObstacleDistance/no-clearance-koz-has-no-collisions | zip-motion-planning | @zip-motion-planning-on-call |
| StaticObstacleDistance/no-delivery-koz-has-no-collisions | zip-motion-planning | @zip-motion-planning-on-call |
| StaticObstacleDistance/regulatory-ceiling-has-no-collisions | zip-motion-planning | @zip-motion-planning-on-call |
| StaticObstacleDistance/soft-koz-has-no-collisions | zip-motion-planning | @zip-motion-planning-on-call |
| StaticObstacleDistance/unbuffered-has-no-collisions | zip-motion-planning | @zip-motion-planning-on-call |
| TelemetryValidator/max_obstacle_avoidance_deviation | zip-motion-planning | @zip-motion-planning-on-call |
| TelemetryValidator/total_obstacle_avoidance_time | zip-motion-planning | @zip-motion-planning-on-call |
| TelemetryValidator/unexplained_deviation_time_near_docks | zip-motion-planning | @zip-motion-planning-on-call |
| TelemetryValidator/unexplained_deviation_time_near_docks_well_after_fault | zip-motion-planning | @zip-motion-planning-on-call |
| TerrainProximityValidator/no-alarm-in-fz | zip-executive | @p2-exec-on-call |
| TerrainProximityValidator/no-alarm-outside-fz-in-bubble | zip-executive | @p2-exec-on-call |
| TerrainProximityValidator/no-could-not-query-map-alarm | zip-executive | @p2-exec-on-call |
| TerrainProximityValidator/no-could-not-run-alarm | zip-executive | @p2-exec-on-call |
| tether/time-below-line-tension-sec/droid_ascent | droid-gnc | @p2-droid-controls-on-call |
| tether/time-below-line-tension-sec/droid_descent | droid-gnc | @p2-droid-controls-on-call |
| timestamp-checks/max-delta-timestamp-nanosec | droid-gnc | @p2-droid-controls-on-call |
| timestamp-checks/monotonically-increasing | droid-gnc | @p2-droid-controls-on-call |
| TrackerHealthValidators/adsb-not-ready-alarm-activations | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TrackerHealthValidators/both-sides-missed-cooperative-aircraft-alarm-activations | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TrackerHealthValidators/side-a-missed-cooperative-aircraft-alarm-activations | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TrackerHealthValidators/side-b-missed-cooperative-aircraft-alarm-activations | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TrackerHealthValidators/worst-adsb-alarm-activations | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TrackerHealthValidators/worst-both-sides-missed-cooperative-aircraft-alarm-activations | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TrackerHealthValidators/worst-side-a-missed-cooperative-aircraft-alarm-activations | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TrackerHealthValidators/worst-side-b-missed-cooperative-aircraft-alarm-activations | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TrackerValidators/timestamp-gap-exceeded | zip-daa-tracker | @p2-zip-daa-tracker-on-call |
| TransitionCheck/evaluated-nonzero-iterations | zip-motion-planning | @zip-motion-planning-on-call |
| vertical_comms/max-winch-to-droid-age-sec/delivery | droid-gnc | @p2-droid-controls-on-call |
| vertical_comms/max-zip-to-droid-age-sec/delivery | droid-gnc | @p2-droid-controls-on-call |
| winch/board_temperature | winch | Validator: winch/board_temperature |
| winch/lock_mech_topout_discrepancy | winch | Validator: Lock Mech Line Wear |
| winch/max_nis_encoder | winch | Validator: winch/max_nis_encoder |
| winch/message_number_continually_increases | winch | False positive. Safe to ignore. Resolve incident if this is the only failure. |
| winch/stowage_torque_in_flight | winch | @p2-motors-incidents |
| winch/stowage_torque_pretakeoff | winch | @p2-motors-incidents |
| winch/winding_temperature_ab | winch | Validator: winch/winding_temperature |
| winch/winding_temperature_ac | winch | Validator: winch/winding_temperature |
| winch/winding_temperature_bc | winch | Validator: winch/winding_temperature |
| winch_fatigue/SUSPECT_CRACKED_WIRE | winch | Validator: winch_fatigue |
| wind-estimator-results/no-unexpected-ABS_PRES_TIMED_OUT | zip-gnc | Suspect Compute A Air Data Comms Issue |
| wind-estimator-results/no-unexpected-ABSOLUTE_PRESSURE_INPUT_TIMED_OUT | zip-gnc | Suspect Compute A Air Data Comms Issue |
| wind-estimator-results/no-unexpected-AMB_TEMP_TIMED_OUT | zip-gnc | Suspect Compute A Air Data Comms Issue |
| wind-estimator-results/no-unexpected-AMBIENT_TEMPERATURE_INPUT_TIMED_OUT | zip-gnc | Suspect Compute A Air Data Comms Issue |
| wind-estimator-results/no-unexpected-ANGLE_OF_ATTACK_INPUT_TIMED_OUT | zip-gnc | Suspect Compute B Air Data Comms Issue |
| wind-estimator-results/no-unexpected-DIFF_PRES_TIMED_OUT | zip-gnc | Differential Pressure Alarms |
| wind-estimator-results/no-unexpected-DIFFERENTIAL_PRESSURE_DISAGREEMENT_DETECTED | zip-gnc | Differential Pressure Alarms |
| wind-estimator-results/no-unexpected-DIFFERENTIAL_PRESSURE_FUSION_REJECTED | zip-gnc | Differential Pressure Alarms |
| wind-estimator-results/no-unexpected-DIFFERENTIAL_PRESSURE_INPUT_INVALID | zip-gnc | Differential Pressure Alarms |
| wind-estimator-results/no-unexpected-DIFFERENTIAL_PRESSURE_INPUT_TIMED_OUT | zip-gnc | Suspect Compute A Air Data Comms Issue |
| wind-estimator-results/no-unexpected-HUMIDITY_TIMED_OUT | zip-gnc | Suspect Compute A Air Data Comms Issue |
| wind-estimator-results/no-unexpected-RELATIVE_HUMIDITY_INPUT_TIMED_OUT | zip-gnc | Suspect Compute A Air Data Comms Issue |
| wind-estimator-results/no-unexpected-VANE_TIMED_OUT | zip-gnc | Suspect Compute B Air Data Comms Issue |
| wireless-rx-single-zip-compute_a/radiotap-external-long | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_a/radiotap-external-min-messages | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_a/radiotap-external-regular | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_a/socket-reads-long | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_a/socket-reads-regular | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_b/radiotap-external-long | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_b/radiotap-external-min-messages | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_b/radiotap-external-regular | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_b/socket-reads-long | embedded-linux | @p2-embedded-linux-oncall |
| wireless-rx-single-zip-compute_b/socket-reads-regular | embedded-linux | @p2-embedded-linux-oncall |
| zip-actuator-health/hover_port_aft | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_aft/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_port_fwd/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_aft/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/hover_stbd_fwd/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/mixed/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/roll/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_port/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tail_stbd/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/tilt/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_port/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_docking | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_fixed_wing_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_fixed_wing_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_fixed_wing_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_hover_climbing | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_hover_descending | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_hover_stationary | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_transit_accelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_transit_cruising | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_transit_decelerating | zip-gnc | @p2-zip-controls-on-call |
| zip-actuator-health/wing_stbd/zip_undocking | zip-gnc | @p2-zip-controls-on-call |
| No alarm report checks match this search. | ||
Did this guide help you get unblocked?
Open suggestions
- #1790 Suggestion: critical-logs-processing needs-triage